ホンダのロボットハンドは工場で何ができるか
TL;DR
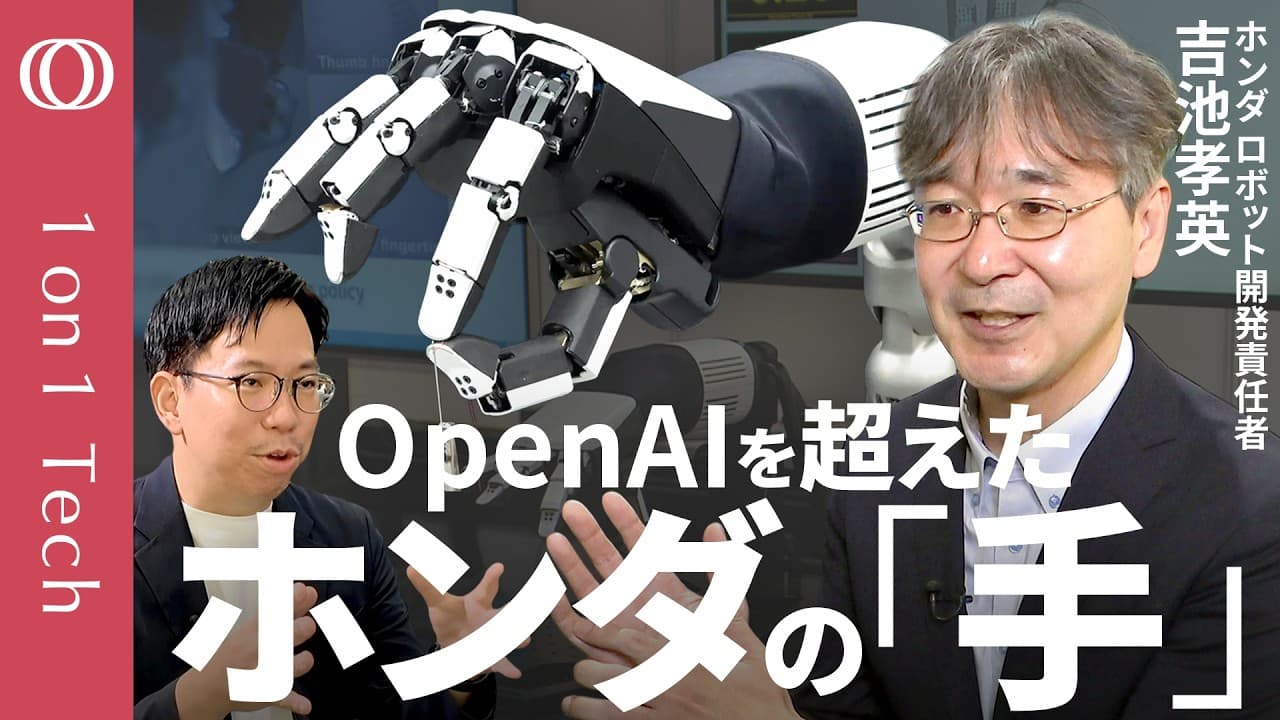
ホンダの新型ロボットハンドは、細かな操作、人並みの持続的な力、工場投入を想定した耐久性を両立し、多品種部品の仕分けやワイヤーハーネス接続への適用を目指す。二足歩行にはこだわらず、既存の産業ロボットや移動台付き上半身型も使い分ける方針である。
Transcript
ワンオンワンテック始まります。今日の テーマは足の技術が産んだロボットハンド です。ま、人型ロボットの足で知られる 自動車メーカーのホンダが今超複雑な ロボットハンドの開発に取り組んでいます 。で、手はロボット開発の中で1番難しい 部分だとも言われています。で、そして この手を進化させて細かな作業ができる ロボットをHONDAダは自身の向場にま 、広げようとしています。で、今日は ロボット開発を引きるHON ond技術研究所エグゼクティブ チーフエンジニアの池家高さんにお話を 伺います。よさんよろしくお願いします。 よろしくお願いします。ま、本田といえば やっぱ人型ロボットの足もがこう思い出さ れるわけなんですけれども、ま、足もが あってこう、ま、開発は今はもうされて ないと思うんですけども... Read More
Key Insights
- ホンダのロボット研究は1986年に始まり、歩行や走行の追求から、人の作業へ直接価値を提供できる多指ロボットハンドの開発へ重点を移している。
- 二足歩行は、吉池氏によれば床への接地点と重心が主なパラメーターであり、大規模シミュレーションと強化学習によって以前より実現しやすくなった。
- ロボットハンドは、物体との接触を正確に再現するシミュレーションが難しく、接触位置のわずかなずれが把持や操作の安定性を左右する。
- 従来のワイヤー駆動はプーリーとの摩擦による動作の遅れやワイヤーの摩耗が課題であり、細かな操作と産業用途の耐久性を両立しにくい。
- ホンダのビロードライブは、吉池氏によれば従来ワイヤー方式の約40%に対して約90%の伝達効率を持ち、滑らかで力強い指の動きを可能にする。
- 新型ハンドは、吉池氏によれば指先で瞬間約12kg、2〜3分なら約5kgの力を出し、耐久試験では800万回を超えて動作している。
- 触覚は、滑りや接触状態を判断して安定した把持を実現するために重要だが、センサーの成熟度と、少量の触覚情報をAIへ学習させる方法に課題が残る。
- 工場向けロボットは必ずしも二足歩行である必要はなく、既存の産業ロボットや移動台付き上半身型を工程ごとに選ぶ方が、転倒リスクを抑えられる。
- 🎬 このチャンネルの他の動画:
- 📺 このチャンネル: TBS CROSS DIG with Bloomberg
Install to Summarize YouTube Videos and Get Transcripts
Explore YouTube Video Summarizer or Get YouTube Transcript Extractor
Questions & Answers
Q: ホンダが二足歩行からロボットハンドへ研究の重点を移したのはなぜですか?
歩行だけで提供できる価値には限界があり、人が行う作業へ直接価値を届けるには手が重要だと判断したためです。歩行技術が成熟する一方、工場には人にしかできない作業が多く残っています。遠隔操作や自律的な作業代行でも、人と同じ道具や環境を扱える多指ハンドが重要なインターフェースになります。
Q: ロボットの二足歩行が以前より簡単になったのはなぜですか?
計算機能力の向上により、大規模なシミュレーター内で多数の状況を作り、強化学習で適切な着地点を学べるようになったためです。吉池氏は、歩行は床と足の接地点、ロボットの重心が主なパラメーターであり、問題として比較的単純だと説明しています。倒れても壊れにくいQDD方式の普及も変化の一つです。
Q: 人間のようなロボットハンドを作るのが難しいのはなぜですか?
接触の再現、精密な駆動、触覚の解釈を同時に成立させる必要があるためです。指先で触れる予定が側面に当たるなど、わずかな位置ずれで接触状態が変わり、その都度、力のかけ方を調整しなければなりません。さらに、対象物の形状や性質が多様なため、一つの把持方法や制御だけでは対応できません。
Q: 従来のロボットハンドの駆動方式にはどのような課題がありますか?
手のひらにモーターを収める方式は、自由度を増やすほど各モーターを小型化する必要があり、十分な力を出しにくくなります。前腕からワイヤーで指を動かす方式は、張力調整用プーリーとの摩擦によって細かな動きが遅れやすく、ワイヤーが擦れて切れる耐久性の問題もあると説明されています。
Q: ホンダのビロードライブとはどのような仕組みですか?
ビロードライブは、前腕に置いたモーターから指へ力を伝えるホンダ独自の駆動方式です。内部の詳細は公開されていませんが、吉池氏によれば、柳のようなしなやかさと力強さを両立することを狙っています。伝達効率は約90%とされ、摩擦による引っかかりを抑え、細かな指の動きも滑らかに行えると説明されています。
Q: ホンダの新型ロボットハンドはどの程度の力と耐久性がありますか?
吉池氏によれば、指先では瞬間的に約12kgの力を出し、2〜3分程度なら約5kgの力を維持できます。握力に相当する力は人の約2倍、持続的な力は人と同程度だと説明されています。ビロードライブの耐久試験は途中段階ですが、すでに800万回を超えて動作し、工場で年単位の使用を想定できる水準だとしています。
Q: 触覚をロボットAIへ組み込む方法と課題は何ですか?
視覚、言語、行動を扱うVLAモデルに触覚を加え、見て、触って、指示に応じて動く仕組みを目指しています。課題は、視覚に比べて量が少ない触覚情報の重要性をAIに理解させ、滑りや接触状態の判断へ結び付けることです。ホンダは要素研究を始めていますが、公開できる成果の段階には達しておらず、実用化には時間がかかるとしています。
Q: ホンダは新型ロボットハンドを工場のどの作業に使う予定ですか?
まず、多品種部品の選別とワイヤーハーネスのコネクター接続への適用を検討しています。部品選別では約800種類に及ぶ複雑な部品を、小物から5kg、6kg、7kgほどの重い物まで扱う必要があります。コネクター接続では、狭い場所へ手を入れ、持ち方を変えながら指で押し込む、人の繊細な作業の代替を目指します。
Q: 工場用ロボットに二足歩行は必要ですか?
ホンダは、工場の工程によっては二足歩行が不要だと考えています。既存の産業ロボットの先端へハンドを装着する構成や、移動台に上半身型ロボットを載せる構成も候補です。二足型は故障時に転倒して生産設備を壊すリスクがあり、導入側にとって利点よりリスクが大きくなる場合があるため、工程ごとに適した形を選ぶ方針です。
Q: ホンダはロボットハンドの制御をどのように実用化しようとしていますか?
用途を先に定め、必要な安定性を満たすシステムを個別に設計する方法で実用化を進めています。既存のモデルベース制御で対応できる部分と、設計だけでは難しい部分を分け、後者には模倣学習や強化学習を用います。これらをハイブリッドに統合して一つの作業を完結させ、まず自社工場で有効性を検証する方針です。
Summary & Key Takeaways
-
ホンダは1986年にロボット研究を始め、二足歩行、走行、未知の床への対応、外力を受けた際の回避などを研究してきた。しかし、歩行だけで提供できる価値には限界があると判断し、人が行う作業へ直接価値を届けられる「手」に研究の重点を移した。遠隔操作や自律的な作業代行を担うアバターロボットでも、人と同じ作業を行える多指ハンドが重要だとしている。
-
ロボットハンドの難しさは、物体との接触を正確にシミュレーションしにくいこと、指示どおりに動く機構を作りにくいこと、触覚情報から安定した把持状態を判断しにくいことにある。手のひらへ多数のモーターを収める方式は出力が制約され、従来のワイヤー駆動はプーリーとの摩擦や摩耗が課題になる。制御面でも、接触位置のずれや物体ごとの形状、性質の違いへ対応する必要がある。
-
新型ハンドは、前腕側のモーターから独自の「ビロードライブ」で指を駆動し、吉池氏によれば約90%の伝達効率、指先で瞬間約12kg、2〜3分なら約5kgの力を出せる。耐久試験では800万回を超えて動作しているという。ホンダは既存制御と模倣学習、強化学習を組み合わせ、多品種部品の取り扱いや狭所でのコネクター接続を検証し、まず自社工場への導入を目指している。
Read in Other Languages (beta)
Share This Summary 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator
Explore More Summaries from TBS CROSS DIG with Bloomberg 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator