なぜサイバーキャブは低コストで走れるのか
TL;DR
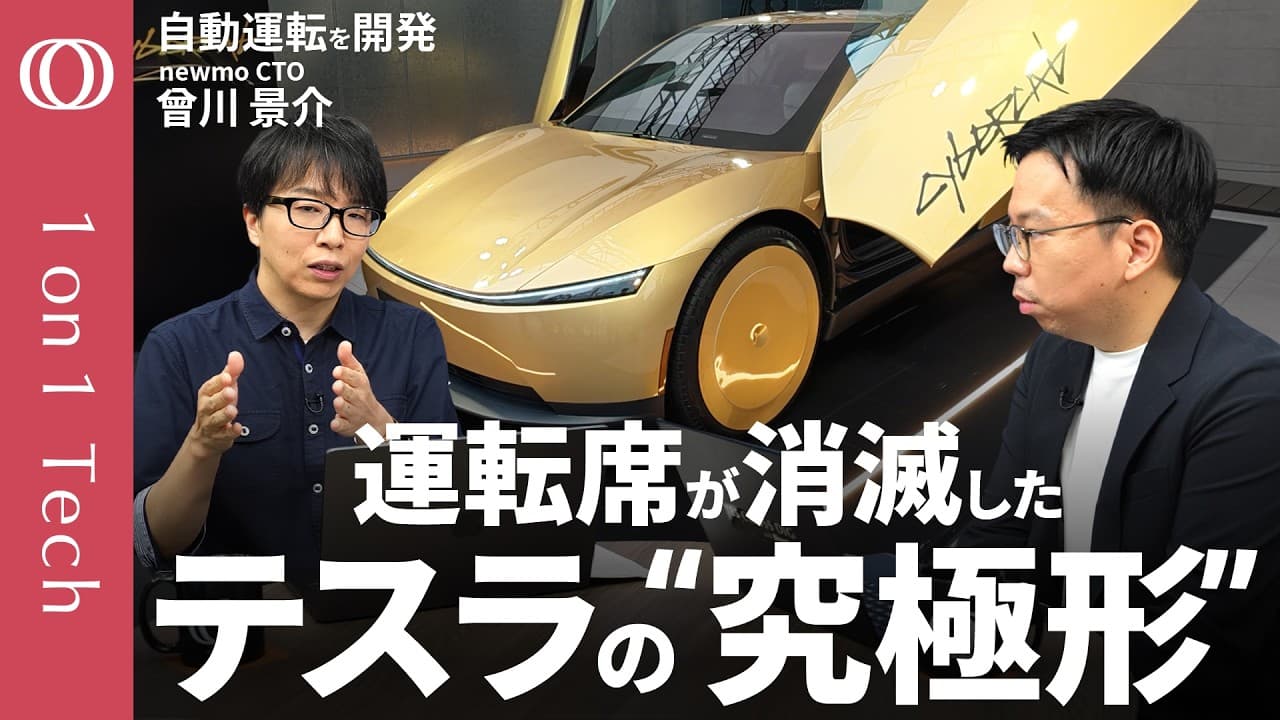
サイバーキャブは、運転席をなくした専用設計、軽量な樹脂製車体、塗装工程の省略、カメラ中心の自動運転によって、車両費と運行費の削減を狙う。テスラは車両、AI、アプリ、移動サービスを垂直統合し、移動そのものを提供する事業を構築している。
Transcript
ワンオンワンテック始まります。今日の テーマはテスラサイバーキャブは自動運転 を制するかです。電気自動車メーカー テスラが手掛ける自動運転車サイバー キャブが日本に上陸しました。え、私も見 てきたんですけども、ハンドルもない、 アクセルもブレーキもないって車なかなか 衝撃なんですけども、ま、自動運転 タクシーのサービス、ここ日本でもですね 、いろんな事業者がもうすぐ始めようとし ているんですけども、このテスラが自動 運転のまさに台風の目なんじゃないかと いう声は多いです。 で、今日はアメリカや中国などで自動運転クシー乗りまくってきてですね、ご自身もスターアップで開発を進める方にサイバーキャブのインパクトと自動運転の今後についてお伺いしていきます。ニモ CTO 最高技術責任者のソ川啓介さんです... Read More
Key Insights
- ・サイバーキャブは、最初から人間が運転しないことを前提に、ハンドル、アクセル、ブレーキ、後部座席を省いた2人乗りの専用車である。
- ・テスラの強みは、車両製造、AI、自動運転機能、アプリ、移動サービスまでを垂直統合し、全体をゼロから最適化できる点である。
- ・樹脂製車体は、金属より軽いうえ、成形時に色を入れることで塗装工程を省けるため、製造費と車体重量の削減に寄与する。
- ・車体の軽量化は、EVの走行距離に影響する重量を抑え、ロボタクシーとして稼働させる際の運行効率にも直結する要素である。
- ・テスラの自動運転は、カメラ映像から周囲の物理現象を理解し、操舵、加速、制動を出力するエンドツーエンド型を中核とする。
- ・カメラ方式は、物体までの距離を推測するのに対し、LiDARはレーザー光の往復から距離を明確に測れるため、衝突回避を得意とする。
- ・エンドツーエンド型はカメラ専用の技術ではなく、LiDARやレーダーとの組み合わせも可能なため、AI方式とセンサー構成は別々に考えるべきである。
- ・自動運転専用車の競争では、テスラだけでなくZooxも運転席のない車両を投入し、移動中の体験や車内デザインまで含めた差別化を進めている。
Install to Summarize YouTube Videos and Get Transcripts
Explore YouTube Video Summarizer or Get YouTube Transcript Extractor
Questions & Answers
Q: サイバーキャブとはどのような自動運転車ですか?
サイバーキャブは、人間が運転しないことを最初から前提に設計された2人乗りのロボタクシー専用車である。ハンドル、アクセル、ブレーキ、後部座席がなく、横のミラーも省かれている。1人または2人がアプリで呼び、目的地まで移動する利用場面に必要な機能へ絞り込んでいる。
Q: なぜサイバーキャブは低コスト化できるのですか?
運転席や後部座席、ミラーなどを省き、ロボタクシーに必要な構成だけを採用できるためである。さらに車体には軽い樹脂が使われ、成形時に色を加えることで塗装工程も不要になると説明されている。テスラは車両を自社で設計、製造できるため、既存車の調達や自動運転向け改造に伴う費用も抑えられる。
Q: テスラの垂直統合は自動運転でなぜ強みになるのですか?
テスラは車両だけでなく、AI、自動運転機能、アプリ、ロボタクシーのサービスまで一体で開発できる。外部企業の車両を調達して改造する必要がなく、サービスに最適な形をゼロから設計できるため、部品構成、製造方法、運行体験、事業の出口をまとめて最適化できる点が強みとなる。
Q: エンドツーエンド型の自動運転とは何ですか?
エンドツーエンド型は、カメラなどから得た情報をAIが処理し、車のステアリング、ブレーキ、アクセルの操作信号まで出力する方式である。個別の状況ごとにルールを作り、複数の機能モジュールを組み合わせる従来方式とは異なり、大量のデータから物理現象と運転行動の関係を学習する。
Q: なぜテスラはカメラだけで自動運転を目指すのですか?
イーロン・マスクは、人間が目で周囲を見て運転できるのだから、車も視覚情報だけで運転できるという考えを示している。テスラはその仮説に基づいてカメラ中心の技術と車両を積み上げ、大量の走行データを学習させてきた。高価な追加センサーを減らせれば、車両価格を抑える効果も期待できる。
Q: カメラ方式とLiDAR方式の違いは何ですか?
カメラ方式は、画像から車両や障害物の位置、距離、動きを推測する。LiDAR方式はレーザー光を発射し、戻ってくるまでの情報を使って対象物までの距離を明確に測る。そのためLiDARは物体との衝突を避ける処理を得意とし、Waymoや日本で走る一部の自動運転バスでも採用されている。
Q: エンドツーエンド型ではLiDARやレーダーを使えないのですか?
エンドツーエンド型がカメラだけに限定されるわけではない。AIの入力としてLiDARやレーダーの情報を組み合わせることも可能だと説明されている。したがって、ルール型かエンドツーエンド型かというAIの設計と、カメラ、LiDAR、レーダーのどれを載せるかというセンサー構成は分けて考える必要がある。
Q: サイバーキャブは他社のロボタクシーと何が違いますか?
WaymoやWayveは、自社で車両そのものを製造せず、ジャガーや日産などの車両と組み合わせてサービスを構築している。一方、テスラは自動車メーカーとして専用車を自ら設計し、AIやサービスまで統合できる。Zooxも運転席のない4人乗り車両を開発しており、専用車という点では近い競争相手である。
Summary & Key Takeaways
-
サイバーキャブは、ハンドル、アクセル、ブレーキ、後部座席を持たない2人乗りのロボタクシー専用車である。テスラは、1人または2人でアプリから車を呼ぶ利用場面を想定し、従来の乗用車を改造するのではなく、無人移動に必要な要素だけを残した。ミラーなども省き、移動サービスに適した車両をゼロから設計している。
-
テスラの競争力は、車両、AI、自動運転機能、アプリ、ロボタクシーサービスを一体で設計できる垂直統合にある。樹脂製車体は軽量で、成形時に色を加えれば塗装工程も省略できる。軽量化はEVの走行距離や運行効率にも関係し、部品や製造工程の削減と合わせて、専用車両のコスト優位につながる。
-
自動運転は、ルールや複数モジュールを組み合わせる方式から、画像を入力して操舵、加速、制動まで出力するエンドツーエンド型へ移りつつある。テスラは大量の走行データを学習に使い、カメラ中心の方式を進めてきた。一方、Waymoなどが使うLiDARは物体までの距離を直接測れるため、安全性を考える際にはAI方式とセンサー構成を分けて評価する必要がある。
Read in Other Languages (beta)
Share This Summary 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator
Explore More Summaries from TBS CROSS DIG with Bloomberg 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator