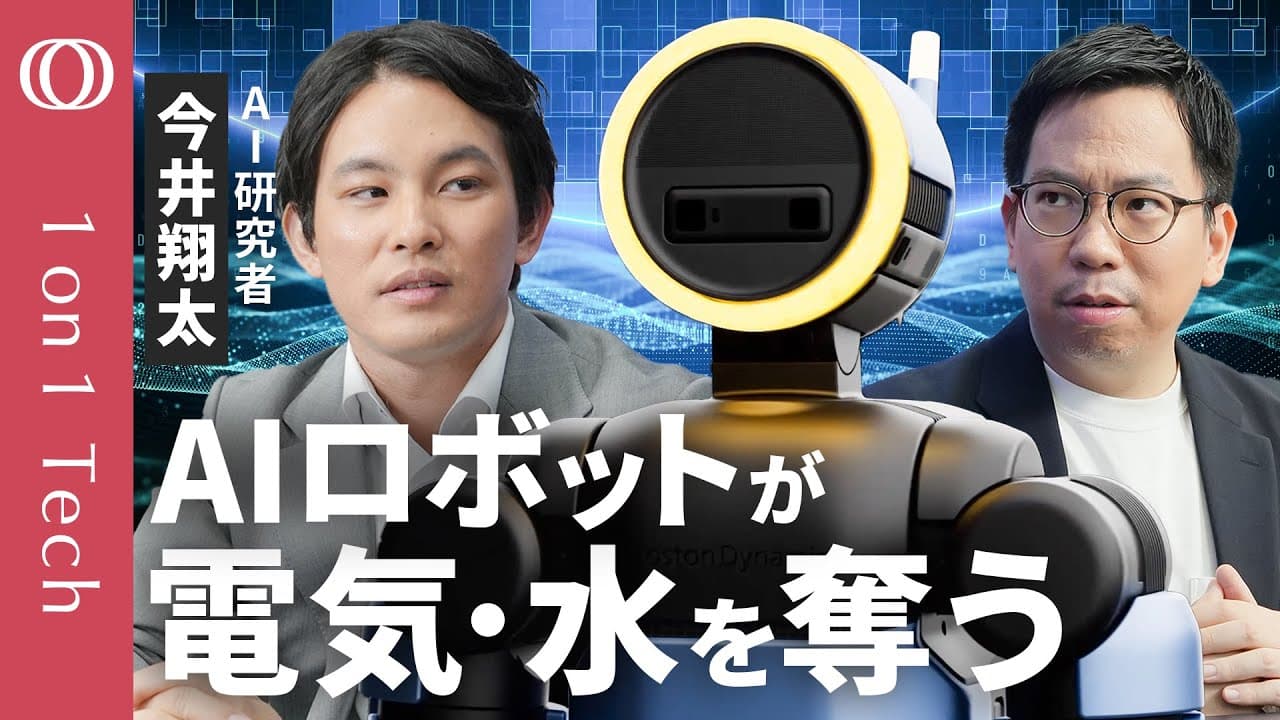
【1on1 Tech】今井翔太が解説:ChatGPTが「ヒト型」化するフィジカルAIは、なぜ電気・水を大量消費するのか? OpenAI・Googleもインフラ投資を拡大
TL;DR
フィジカルAIが電力と水を大量消費するのは、曖昧な指示の理解に加え、各関節の制御値を細かな時間間隔で出し続け、大規模な学習を行うからだ。動画生成を超える計算負荷に既存インフラは足りず、半導体を含む巨大インフラが必要になる。生成AI、拡散ポリシー、人型ロボットが負荷をどう増やすのかを知るために読み進めたい。
Transcript
ロボットはこんなすごく発展したのは今成と言われてる技術があったからと。今回の CS2026 は本当に来るとこまで来た。藤井蒼太さんに将棋で勝つ。それは A 簡単にあります。スマホを持って操作するとか洗濯も畳むとかは逆にそれよりはかにエアにとって難しい。 拡散モデル画像生成と同じ仕組みを使ってその行動の制御値を出すこれが非常にうまくいくということで、 その計算能力的な負荷っていうのは加速度的に増えてる。 かなり大きいですね。動画像生成だけでヒーヒーヒってるのにそっからフィジカル部屋が来ました。現状整備されてインフラはま、普通足りないです。 水を吸い上げて電力を吸い上げて資源を ひたすら消費するってことになると ワンオンワンテック始まります。今日の テーマはフィジカルAI元念がやってくる です。... Read More
Key Insights
- フィジカルAIの転換点は、生成AIが曖昧な言語指示を理解し、目的達成に必要な複数の動作を高レベルな計画へ分解できるようになったことである。
- 拡散ポリシーは、画像生成で発達した拡散モデルの仕組みをロボットの連続的な制御値の生成へ応用し、具体的な動作制御を改善する手法である。
- 強化学習の進展を支えた主因は、新しい複雑なアルゴリズムよりも、従来手法を大規模な計算資源と基盤モデルの事前知識で動かせるようになったことである。
- モラベックのパラドックスは、将棋のように人間が熟考する課題より、物をつかむ、スマートフォンを扱う、洗濯物を畳むといった日常動作の方がAIには難しいという逆転である。
- 人型ロボットの利点は、人間の視点で蓄積された画像や動画を利用し、人間の身長や身体構造を前提に設計された階段、棚、工場へ入りやすいことである。
- Boston Dynamicsの強みは、高度なロボット用ハードウェアに加え、拡散ポリシーなど生成AI由来の学習技術も取り込み、両面を開発していることである。
- Googleの優位性は、ロボットのセンサーデータを扱う研究を継続し、Gemini RoboticsというソフトウェアとBoston Dynamicsのハードウェアを結び付けている点である。
- フィジカルAIの課題は、動画生成を超える計算負荷によって既存インフラが不足し、学習と運用のために電力、水、半導体などの資源消費が拡大することである。
Install to Summarize YouTube Videos and Get Transcripts
Explore YouTube Video Summarizer or Get YouTube Transcript Extractor
Questions & Answers
Q: フィジカルAIが電力と水を大量消費するのはなぜですか?
フィジカルAIは言語指示の理解だけでなく、画像やセンサーデータの処理、行動計画、各関節の連続制御、物理シミュレーターを使った学習まで扱うため、計算負荷が大きくなります。動画生成だけでも重い計算が必要なところへフィジカルAIが加わるため、既存インフラでは足りず、電力、水、半導体を支える巨大インフラが必要になります。
Q: フィジカルAIとは何ですか?
フィジカルAIは、ロボットなどの身体を通じて現実空間を認識し、計画を立てて具体的な動作を実行するAIです。曖昧な言語指示を行動へ分解する基盤モデルと、指や腕などを連続的に制御する技術を組み合わせます。
Q: なぜ今、フィジカルAIが急速に進化しているのですか?
ChatGPTのような生成AIによって、ロボットが曖昧な指示を認識し、実行に必要な動作を順番に計画できるようになったためです。画像生成で発達した拡散モデルの動作制御への応用と、強化学習で大規模な計算資源や基盤モデルの事前知識を使えるようになったことも進歩を支えています。
Q: 拡散ポリシーはロボットをどのように制御しますか?
拡散ポリシーは、画像生成に使われてきた拡散モデルと同じ仕組みで、ロボットの行動に必要な制御値を生成する手法です。指や腕など多数の関節を細かな時間間隔で動かす連続行動の生成に使われ、非常にうまく機能すると説明されています。
Q: なぜスマートフォン操作や洗濯物を畳む動作は、将棋よりAIに難しいのですか?
日常動作では、指を含む各関節の状態に応じて、多数の制御値を細かな時間間隔で出し続ける必要があるからです。人間が深く考えずにできる動作ほどAIには難しいという逆転は、モラベックのパラドックスとして説明されています。
Q: なぜロボットは人型で作られるのですか?
人間の視点で撮影された画像や動画を学習に利用しやすく、人間向けに作られた環境へ適応しやすいからです。階段、棚、工場などをロボット向けに全面改修するのではなく、人型ロボットを既存環境へ合わせる利点があります。
Q: Boston DynamicsのAtlasとGoogleのGemini Roboticsはどう関係していますか?
Boston Dynamicsは人型ロボットAtlasの量産化を発表し、親会社である現代自動車の工場での利用も示されています。そこへGoogleのGemini Roboticsを統合し、実際に動くハードウェアをより賢くしていく構想が紹介されています。
Q: OpenAIのルービックキューブ研究は、フィジカルAIの計算負荷をどう示しましたか?
OpenAIはロボットの片手でルービックキューブを扱う研究を行いましたが、その学習には原発1期分か2期分ほどと表現される電力コストがかかったと説明されています。2019年あたりまでの技術と計算インフラでは、全身ではなく手だけの操作にも膨大な資源が必要で、その後OpenAIはロボットチームを解散しました。
Summary & Key Takeaways
-
生成AIの発展は、ロボットが曖昧な言葉を理解し、目的達成までの高レベルな計画を立てる能力をもたらした。さらに、画像生成で発達した拡散モデルを動作制御へ転用する拡散ポリシーにより、関節や指を連続的に動かす低レベルな制御も改善した。強化学習では新奇なアルゴリズム以上に、大規模な計算資源と基盤モデルの事前知識を利用できるようになった影響が大きい。
-
人間には簡単なスマートフォン操作、箸で物をつかむ動作、洗濯物を畳む作業は、AIには将棋より難しい場合がある。ロボットは各関節の状態と制御値を短い間隔で出力する必要があり、行動や時間を抽象化しにくいからだ。OpenAIもかつてロボットの手でルービックキューブを扱う研究に大量の計算資源を投入したが、その後ロボットチームを解散したと語られている。
-
人型ロボットが重視される理由は、人間目線で蓄積された画像や動画を学習に使いやすく、階段、棚、工場など人間向けに作られた環境へ適応しやすいからである。Boston DynamicsはAtlasの量産化を進め、GoogleのGemini Roboticsとの統合も打ち出している。一方、フィジカルAIの学習負荷は動画生成以上に重く、電力、水、半導体などを支える巨大インフラの確保が課題となる。
Read in Other Languages (beta)
Share This Summary 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator
Explore More Summaries from TBS CROSS DIG with Bloomberg 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator