国産ヒューマノイドでデジタル赤字を減らす方法
TL;DR
日本がヒューマノイド市場で競争するには、強い製造基盤とAIを結び、部品から量産まで国内サプライチェーンを築く必要がある。二足歩行と五本指により既存の工場や物流設備を使い、2027年の発売と年間100万台の量産体制を目指す。
Transcript
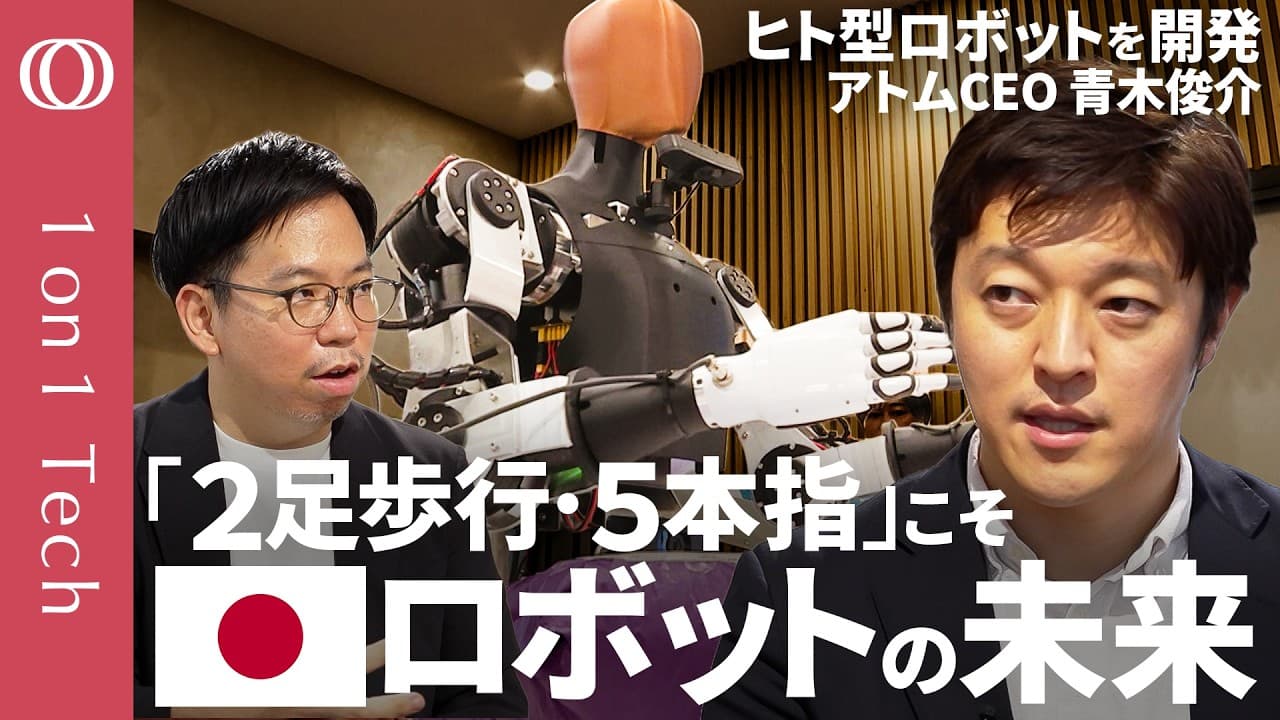
ワンオンワンテック始まります。今日の テーマは自動運転の企業家が国産 ヒューマノイドを作るです。ま、 ヒューマノイドといえば最近中国で ロボット運動会なるものが開かれたんです けども、あのウサインボルトよりも早く 走るロボットが現れたり、ま、アメリカも テスラだとかGoogleだとか色々な ところが開発をしています。で、ここ日本 でも国産で開発をしようとする企業が出て きました。それがATという スタートアップです。で、今私のこの 真後ろで動いているのがこのプロトタイプ のロボットなんですけども、もう来年 2027年には実際のロボットを 売り出そうという動きもあるそうです。で 、これを開発しているのがかつて自動運転 のスタートアップを立ち上げた企業家の方 で、ま、この人型ロボットのビジネスと... Read More
Key Insights
- ヒューマノイド実用化の転機は、AI、アクチュエーター、半導体という三つの技術が同時に進歩し、過去には困難だった開発経路が現実的になったことである。
- アトムの学習基盤は、人間が機器を装着して行う作業をロボットへリアルタイムに再現し、その動作データから物理作業を担うAIモデルを構築する仕組みである。
- 物流仕分けの実証は、荷物のラベルが表ならそのまま流し、裏なら反転させる作業を、ヒューマノイドと自社開発のVLAによって代替するものである。
- 中国の競争力は、すでに動作する二足歩行ロボットの存在だけでなく、多額の資金と多数の人材、児童や生徒まで実機に触れる社会的な熱量に支えられている。
- 世界の人材移動は、自動運転やEVの開発が進んだ後、コンピュータービジョンや自然言語処理を含む研究者がAIロボットへ集まる形で進んでいる。
- 国産サプライチェーンの必要性は、数百台から数千台のロボットを現場へ導入した際、故障部品を安定供給し、生産ラインの停止を避ける点にある。
- 日本の勝機は、精密部品を作れる企業、国内で試作を完結できる製造基盤、機械や電気を専門的に学んだ人材が今も多数存在することである。
- 二足歩行と五本指の利点は、階段や段差を含む人間向けの既存インフラを変更せずに使い、共通の機体で多様な作業へ対応できることである。
Install to Summarize YouTube Videos and Get Transcripts
Explore YouTube Video Summarizer or Get YouTube Transcript Extractor
Questions & Answers
Q: なぜ今、ヒューマノイドを開発するのですか?
AI、アクチュエーター、半導体の三つが同時に進歩し、実用化に必要な技術条件が整ってきたためです。高性能AIが複雑な判断を担い、EVやドローンの普及で駆動部品が安く強くなりました。さらに、大規模GPUクラスタでシミュレーションを回せる一方、機体に搭載できるGPUでも十分な性能を得られるようになっています。
Q: ASIMOなど日本の人型ロボットは、なぜ早すぎたのですか?
日本は二足歩行や人型ロボットへ早期に挑戦しましたが、現在のような高性能AI、安価で強力なアクチュエーター、小型で高性能なGPUがそろっていませんでした。青木氏はこれを飛行技術になぞらえ、羽ばたく方法では飛べなくても、ジェットエンジンという別の経路で目的を実現できたように、技術の前提そのものが変わったと捉えています。
Q: アトムはロボットに作業を学ばせる方法は?
人間が機器を装着して作業し、その動きをロボットにリアルタイムで再現させながらデータを蓄積します。豊洲に設けたフィジカルAIファウンドリーで人間の動作と作業方法を収集し、それを基にモデルを構築して機体へ搭載します。物流仕分けでは、ラベルの向きを見て荷物を反転する一連の動作を学習させています。
Q: なぜ国産ヒューマノイドが必要なのですか?
工場や物流センターへ数百台から数千台を納入する場合、故障時に交換部品を迅速かつ安定的に供給できる国内サプライチェーンが必要だからです。海外部品だけに依存すると、現場の継続稼働が難しくなります。また、部品から国内で作ることで、ヒューマノイドを外貨獲得産業へ育て、デジタル分野で海外へ流れる資金を取り戻す狙いもあります。
Q: 日本は中国や米国とのヒューマノイド競争に勝てますか?
青木氏は、日本にはまだ勝機があると考えています。理由は、精密部品や産業用機器を作れる企業が多く、国内で回路基板や試作機まで製作できるサプライチェーンがあり、機械と電気に習熟した人材も蓄積されているためです。ただし、これらの製造能力をAI分野と結び、企業や産業の壁を越えて開発へ動員することが前提になります。
Q: なぜ車輪ではなく二足歩行を採用するのですか?
二足歩行なら、階段や段差を含む人間向けのインフラをそのまま利用できるためです。平坦な限定空間では車輪も有効ですが、作業場所への移動、充電地点への移動、異なる地点間の移動まで考えると、車輪では対応できない障害が生じます。二足歩行は技術的に難しい一方、共通の機体を多様な環境へ導入できる汎用性があります。
Q: なぜロボットに五本指が必要なのですか?
アトムは、人間向けに設計された工場や道具を変更せず、多様な作業を一つの機体で行う構想を持つため、二足歩行と五本指を選んでいます。単純なグリッパーは特定作業には適しますが、人間が行う幅広い操作をそのまま置き換えるには制約があります。難易度は高くても、人間に近い身体を共通ハードウェアとして使う方針です。
Q: アトムはヒューマノイドをいつ、どの規模で量産する計画ですか?
アトムは2027年に実際のヒューマノイドを発売する方向で開発を進め、将来的には年間100万台の量産体制を目標に掲げています。その実現には、AIモデルとハードウェアを並行して開発するだけでなく、国内の部品企業や製造業を巻き込み、故障対応まで含めて安定運用できる国産サプライチェーンを構築する必要があります。
Summary & Key Takeaways
-
ヒューマノイド実用化の条件は、AI、アクチュエーター、半導体の三領域が同時に進歩したことで整いつつある。高性能AIが複雑な判断を担い、EVやドローンの普及で駆動部品が安く強くなり、小型GPUでもロボット上で十分な計算が可能になった。過去の日本の挑戦は早すぎたが、現在は目的地への新しい技術経路が開かれたという見方である。
-
アトムは、人間の操作をロボットに再現させる設備を豊洲のフィジカルAIファウンドリーに置き、実作業の動作データを収集している。物流の仕分けデモでは、荷物のラベル面を判断し、裏向きなら反転して流す作業を自社開発のVLAで実行した。人間が身体を通じて物理世界を学ぶように、ロボットにも大量の作業経験を与える方針である。
-
国産化の狙いは、工場や物流拠点へ数百台から数千台を導入した際に、故障部品を国内で安定供給して現場停止を避けることにある。さらに、石油とデジタル分野で海外へ資金が流れる状況に対し、ヒューマノイドを自動車のように外貨を獲得する産業へ育てたいとしている。日本の精密部品企業、機械・電気人材、生産技術をAIと結び直すことが競争戦略の中心となる。
Read in Other Languages (beta)
Share This Summary 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator
Explore More Summaries from TBS CROSS DIG with Bloomberg 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator