Como treinar um carro autônomo em simulador
TL;DR
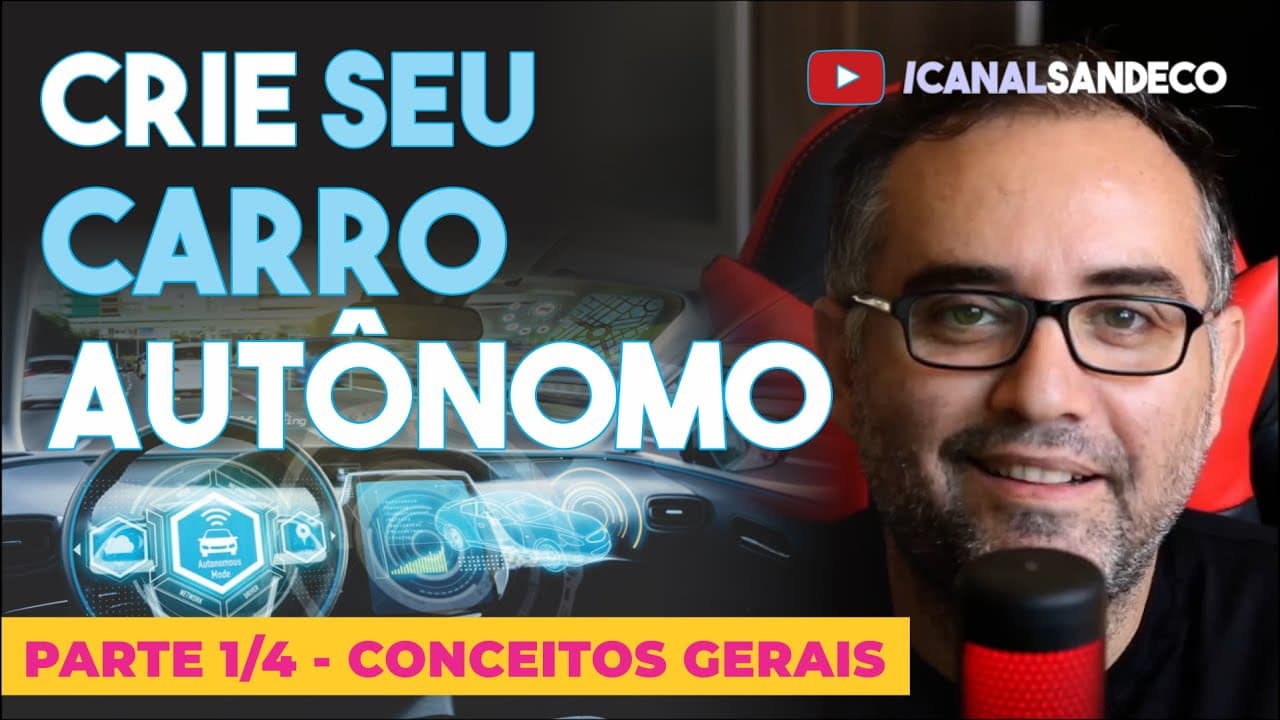
Para treinar um carro autônomo em simulador, associe imagens das câmeras ao ângulo de direção e use esses dados para ajustar uma rede neural convolucional no Google Colab. O modelo treinado é salvo em um arquivo Model.h5 e utilizado por um código Python que recebe imagens da câmera central e envia comandos de esterçamento ao simulador.
Transcript
o [Música] Olá bom dia boa tarde boa noite para você olha hoje eu vou falar com vocês exatamente sobre isso aqui né a gente vai falar sobre como é que a gente pode criar então aí o nosso carro autônomo tá bom esse esse trabalho eu vou mostrar primeiro aqui a questão teórica ele como é que a gente vai criar o carro autônomo depois um próximo vídeo v... Read More
Key Insights
- O treinamento associa imagens do simulador ao ângulo de direção registrado durante a condução.
- As câmeras esquerda, central e direita fornecem as imagens usadas na coleta de dados do projeto.
- O ângulo de direção varia de menos um a um, com zero representando a direção centralizada.
- A previsão do ângulo de direção é uma tarefa de regressão porque trabalha com valores contínuos.
- O Google Colab executa o treinamento com os dados coletados e disponibilizados pelo Google Drive.
- O arquivo Model.h5 guarda o modelo treinado que será utilizado na execução autônoma do simulador.
- A condução autônoma utiliza imagens da câmera central para produzir os comandos de esterçamento.
- Um código Python conecta o modelo treinado ao simulador e transmite os comandos de direção.
Install to Summarize YouTube Videos and Get Transcripts
Explore YouTube Video Summarizer or Get YouTube Transcript Extractor
Questions & Answers
Q: Como treinar um carro autônomo usando um simulador e o Google Colab?
O processo começa com a coleta de dados de condução no simulador, associando imagens das câmeras aos valores registrados de direção. Os arquivos coletados são compactados e colocados no Google Drive para serem acessados pelo Google Colab. No treinamento apresentado, uma rede neural convolucional recebe imagens como entrada e aprende a prever o ângulo de esterçamento correspondente. Depois do ajuste da rede, o modelo é salvo em um arquivo Model.h5. Esse arquivo é baixado para o computador e utilizado por um código Python que se comunica com o simulador no modo autônomo.
Q: Quais dados o simulador fornece para o projeto de carro autônomo?
O simulador fornece imagens de uma câmera esquerda, uma câmera central e uma câmera direita, além do ângulo de esterçamento da direção. A apresentação também menciona registros de aceleração, freio e velocidade atual. A coleta relaciona as imagens ao estado dos comandos do carro, permitindo formar os exemplos utilizados no treinamento. Embora aceleração e freio sejam citados como dados que podem participar do treinamento, o esquema detalhado concentra a entrada nas imagens e a resposta esperada no ângulo de direção. A velocidade aparece como informação disponível para possíveis aplicações adicionais.
Q: Por que a previsão da direção do carro é uma regressão?
A previsão da direção é apresentada como uma regressão porque a resposta esperada é um valor contínuo: o ângulo de esterçamento. A escala descrita vai de menos um a um, e o valor zero indica que a direção está centralizada. Durante o treinamento, a imagem funciona como entrada da rede convolucional, enquanto o ângulo registrado funciona como resposta esperada. O modelo é ajustado para aprender essa relação entre a cena observada e o comando de direção. Na execução autônoma, a rede recebe uma imagem e produz o valor de esterçamento que será enviado ao simulador.
Q: Como as câmeras são utilizadas no treinamento e na condução autônoma?
Na coleta de dados, o projeto utiliza imagens de câmeras posicionadas à esquerda, no centro e à direita. O esquema de treinamento apresentado seleciona aleatoriamente uma imagem entre essas posições para alimentar a rede convolucional, usando o ângulo de direção como resposta esperada. Depois do treinamento, a execução autônoma utiliza sempre a câmera central. Sua imagem é enviada ao modelo, que devolve um comando de esterçamento. A apresentação relaciona essa organização ao conceito empregado no projeto da NVIDIA que serve de referência para o trabalho realizado no simulador.
Q: Para que serve o arquivo Model.h5 no carro autônomo?
O arquivo Model.h5 representa o modelo obtido após o treinamento da rede neural convolucional. Na explicação apresentada, ele reúne as regras aprendidas para relacionar imagens aos comandos de direção. Depois de ser gerado no Google Colab, o arquivo é baixado para o computador onde o simulador será executado. Um programa Python utiliza esse modelo para processar as imagens recebidas da câmera central e obter o esterçamento previsto. O programa também se comunica com o simulador para transmitir esse comando, compondo o fluxo de execução do carro no modo autônomo.
Q: Por que começar o projeto de carro autônomo em um simulador?
O simulador é apresentado como uma forma de começar o treinamento sem colocar imediatamente a atividade em um carro real. A explicação destaca que uma ação inadequada durante o aprendizado poderia fazer o veículo sair do trajeto e cair na água. No ambiente simulado, o projeto mantém o princípio de coletar imagens e informações de direção para treinar a rede. O objetivo é reproduzir o processo explicado para um carro autônomo real em um ambiente de simulação, permitindo compreender a coleta de dados, o treinamento e a execução dos comandos previstos.
Q: Como a detecção de placas e a velocidade entram na proposta do projeto?
A velocidade atual é uma das informações que o simulador disponibiliza, segundo a apresentação. Ela é mencionada como um dado que poderia ajudar a controlar a velocidade do carro conforme uma placa de limite identificada no caminho. Para detectar essa placa, o apresentador sugere utilizar outra rede, chamada YOLO. Essa possibilidade aparece como uma extensão da proposta, e a detecção de placas não é o foco do trabalho explicado. O fluxo principal apresentado trata da coleta de imagens, do treinamento da rede convolucional e da previsão do ângulo de direção para condução autônoma.
Q: Quais benefícios de autonomia pessoal são associados aos carros autônomos?
A apresentação associa os carros autônomos à possibilidade de pessoas realizarem deslocamentos com maior autonomia. O exemplo destacado é o de uma pessoa cega que poderia sair de um trajeto para outro com um veículo autônomo. Também são mencionadas situações envolvendo crianças, idosos, adolescentes e jovens, além da possibilidade de buscar uma criança quando necessário. O apresentador relaciona essa proposta à substituição da função de um motorista particular e menciona o controle do carro à distância. Esses exemplos são apresentados como impactos sociais possíveis, sem aprofundar a discussão no trabalho técnico.
Summary & Key Takeaways
-
O projeto adapta a abordagem do carro autônomo da NVIDIA para um simulador. A coleta associa imagens das câmeras esquerda, central e direita aos registros de direção, aceleração, freio e velocidade.
-
Os dados coletados são compactados, enviados ao Google Drive e acessados pelo Google Colab. Uma rede convolucional aprende a relacionar as imagens ao ângulo de direção em uma tarefa de regressão.
-
Após o treinamento, o arquivo Model.h5 é baixado e utilizado por um programa Python. Com o simulador no modo autônomo, imagens da câmera central alimentam a rede, que produz comandos de direção.
Read in Other Languages (beta)
Share This Summary 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator
Explore More Summaries from Sandeco 📚


Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator