Como construir um sonar caseiro
TL;DR
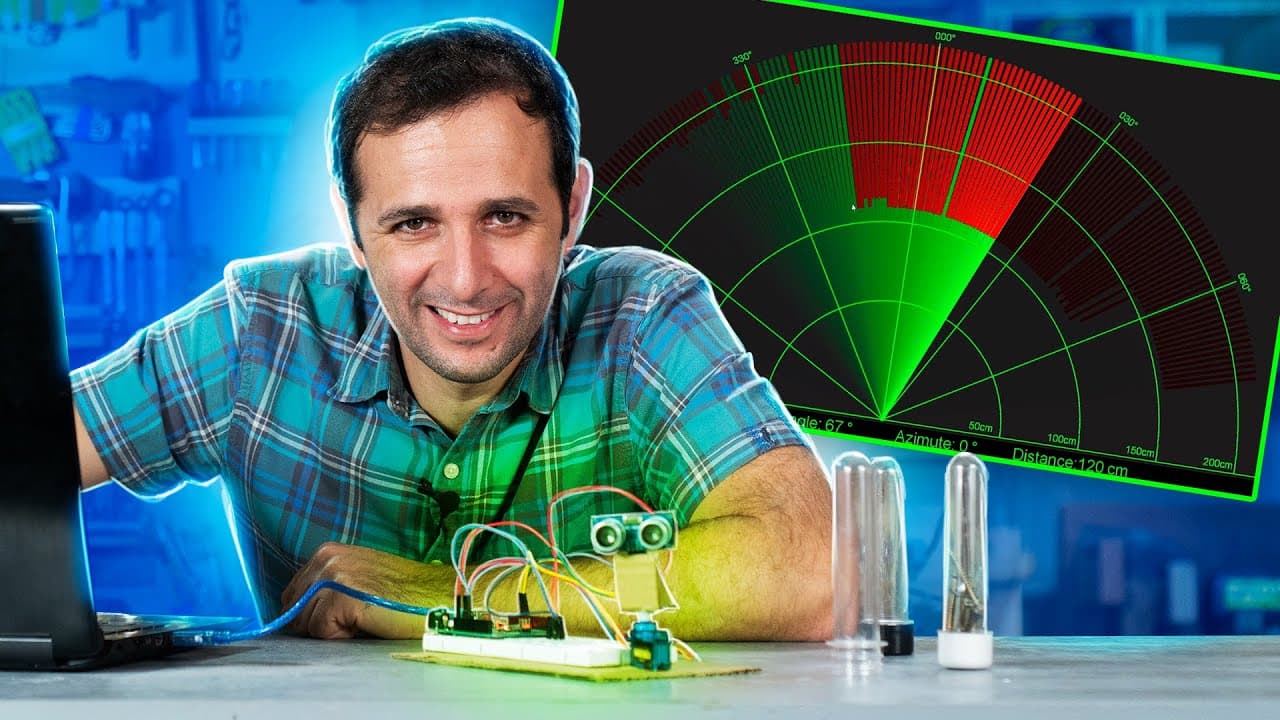
É possível construir um sonar caseiro com Arduino, servo motor e sensor ultrassônico de distância. O sensor emite um som inaudível, recebe o reflexo produzido por um objeto e permite calcular sua distância pelo tempo de ida e volta da onda. O servo movimenta o sensor para varrer diferentes direções e formar uma representação na tela. Continue para entender a montagem, as conexões e a visualização dos dados.
Transcript
Saudade de submarino, né, meu filho? A gente também. É por isso que hoje a gente vai fazer uma experiência que tem tudo a ver com o submarino, que é um sonar caseiro. Sim. E no final, a gente ainda vai simular uma batalha naval com ele. Antes de qualquer coisa, vamos entender direito o que que é exatamente esse sonar. E qual a diferença entre um so... Read More
Key Insights
- Distância pelo tempo do eco: O sonar não identifica a distância apenas porque recebe um som refletido. Ele considera quanto tempo a onda levou para sair, atingir o objeto e retornar. Essa relação transforma o eco em uma medida de distância e constitui o princípio central reproduzido pelo sensor ultrassônico do projeto caseiro.
- Ultrassom fora da audição humana: O som normalmente emitido pelo sonar é ultrassônico e não pertence à faixa que seres humanos conseguem ouvir. Alguns animais conseguem percebê-lo. Essa característica permite que o sensor envie ondas sonoras para procurar objetos sem produzir, para as pessoas presentes, um som audível correspondente a cada medição.
- Sonar ativo revela presença: Submarinos podem usar o modelo ativo, que emite som e capta o reflexo, mas essa emissão pode permitir que um inimigo perceba a presença do submarino. Por isso também existe o sonar passivo. Ele se limita a receber ondas do ambiente e analisá-las, sem depender da emissão descrita no funcionamento básico.
- Análise passiva do ambiente: Ao receber sons ao redor, o sonar passivo pode ajudar a avaliar se a origem observada corresponde a uma pedra, um navio ou uma baleia passando. A distinção apresentada é importante porque mostra que nem todo sonar calcula o retorno de uma onda que ele próprio emitiu. Existem formas diferentes de obter informação acústica.
- Cada tecnologia usa outra onda: Sonar, radar e lidar procuram localizar objetos, mas não empregam o mesmo sinal. O sonar usa som, o radar transmite ondas eletromagnéticas de rádio e o lidar emite laser. A comparação esclarece por que os nomes não são intercambiáveis, mesmo quando os três sistemas cumprem funções relacionadas à percepção do espaço.
- Som favorecido debaixo d'água: Para a aplicação submarina apresentada, o som é preferível porque se propaga debaixo d'água, enquanto as ondas eletromagnéticas não se propagam tão bem nesse ambiente. Essa diferença ajuda a explicar o uso frequente de sonar em submarinos e a possibilidade de apontá-lo para baixo para determinar a distância até o fundo do mar.
- Varredura cria representação espacial: Uma única leitura informa o que existe apenas na linha para a qual o sensor está apontado. Ao girá-lo, o sistema mede sucessivamente várias direções. Se houver um objeto em uma dessas linhas, o resultado pode ser desenhado na tela. Assim, movimento e medição trabalham juntos para produzir uma imagem semelhante a um painel de detecção.
- Servo controla a orientação: O servo motor é o componente responsável por mover o sensor ultrassônico de um lado para o outro, como os olhos de uma cabeça. Diferentemente de um motor apresentado apenas como fonte de rotação, ele pode ser controlado para assumir posições. Isso possibilita associar cada distância medida à direção correspondente durante a varredura.
- Montagem preserva os componentes: A técnica demonstrada evita colar Arduino e protoboard diretamente com cola quente. Uma camada é aplicada entre as peças e a cola, formando uma espécie de fita dupla face. O objetivo declarado é preservar os objetos, permitindo montar a base de papelão sem estragar diretamente esses dois componentes eletrônicos.
- Sensor exige quatro conexões: O sensor ultrassônico utiliza quatro fios no total. Dois fornecem alimentação, um positivo e um negativo, e dois conduzem informação para a comunicação com o sistema. Essa distribuição o diferencia do servo motor, que também recebe alimentação por dois fios, mas precisa de apenas um fio adicional destinado à informação.
- Alinhamento começa pelo zero: Antes de definir mecanicamente a posição do suporte, é necessário colocar o servo na posição inicial por meio de um código do Arduino. Sem essa etapa, não há garantia de que o motor estivesse zerado quando foi parafusado. Depois do envio do código, o parafuso pode ser retirado e o sensor alinhado para a frente.
- Códigos têm origem identificada: O projeto foi baseado em material do canal How To Mechatronics. A descrição do vídeo reúne o projeto e os códigos originais, além das versões modificadas usadas na demonstração. Os detalhes técnicos dos pinos também ficam registrados no código do Arduino, e uma pasta preparada para download concentra os programas empregados durante a montagem.
Install to Summarize YouTube Videos and Get Transcripts
Explore YouTube Video Summarizer or Get YouTube Transcript Extractor
Questions & Answers
Q: Como construir um sonar caseiro?
A construção apresentada usa basicamente um Arduino, um servo motor e um sensor ultrassônico de distância. Os componentes são organizados sobre uma base de papelão, e o sensor é colocado em um suporte preso ao eixo do servo. O Arduino controla o movimento e recebe as informações necessárias para calcular as distâncias. Ao girar o sensor e repetir as medições, o conjunto varre várias direções e permite desenhar na tela os objetos detectados.
Q: Como funciona um sonar caseiro com Arduino?
O sensor ultrassônico emite uma onda sonora inaudível para seres humanos e espera seu retorno depois que ela encontra um objeto. O sistema considera o tempo usado pelo som para ir e voltar, obtendo assim a distância do obstáculo. O Arduino também controla o servo motor para apontar o sensor em diferentes direções. A combinação entre ângulo e distância permite representar onde os objetos estão durante a varredura.
Q: Quais componentes são usados no projeto?
Os três componentes principais são um Arduino, um servo motor e um sensor ultrassônico de distância. A montagem mostrada também utiliza protoboard, cabos, papelão, cola quente e silver tape. O papelão forma a base e a pequena estrutura que sustenta o sensor. A silver tape envolve os quatro cabos do sensor e permite prender o conjunto à estrutura sem colar diretamente o componente.
Q: Qual é a diferença entre sonar, radar e lidar?
O sonar localiza objetos usando ondas sonoras e observando seu retorno. O radar executa uma função relacionada, mas emite ondas eletromagnéticas de rádio, como no exemplo de um avião identificando o que está adiante. O lidar, por sua vez, emite laser e pode varrer para cima, para baixo e para os lados. Essa varredura possibilita obter objetos em três dimensões, como na percepção usada ao redor de carros autônomos.
Q: Por que submarinos usam sonar passivo?
O sonar ativo envia um som e recebe o reflexo produzido pelos elementos ao redor. Debaixo d'água, essa emissão também pode fazer um inimigo perceber que existe um submarino na região. O sonar passivo reduz esse problema porque somente recebe e analisa ondas sonoras já presentes no ambiente. Com essa análise, o submarino pode avaliar se há uma pedra, um navio ou até uma baleia nas proximidades.
Q: Como o sensor faz a varredura do ambiente?
O sensor ultrassônico mede a distância apenas na linha para a qual está apontado naquele momento. O servo motor muda sua orientação de um lado para o outro, permitindo fazer uma sequência de leituras. Cada posição acrescenta informação sobre outra parte do terreno observado. Quando uma leitura encontra um objeto, o sistema pode plotar essa detecção e desenhá-la na tela.
Q: Como conectar o sensor ultrassônico e o servo motor?
O sensor ultrassônico possui dois fios de alimentação, positivo e negativo, além de dois fios pelos quais passam informações. O servo motor também tem dois fios de alimentação, mas utiliza somente um fio de informação. A ligação aos pinos do Arduino segue os detalhes técnicos registrados no código disponibilizado com o projeto. Essa configuração permite alimentar os componentes, trocar dados com o sensor e comandar a posição do servo.
Q: Por que zerar o servo antes de fixar o sensor?
O suporte precisa ser instalado com o sensor orientado corretamente para a frente. Como não se sabia se o servo estava zerado no momento da primeira fixação, foi carregado um código específico no Arduino para colocá-lo na posição inicial. O motor dá uma pequena virada quando o código é enviado e assume essa referência. Depois disso, o parafuso pode ser retirado e o conjunto reposicionado de acordo com o zero real do servo.
Summary & Key Takeaways
-
Entendendo o princípio do sonar: O projeto começa explicando que o sonar localiza objetos por meio do som, normalmente ultrassônico e inaudível para seres humanos. A onda viaja, encontra um objeto e retorna ao sensor. O tempo transcorrido entre a emissão e o retorno permite calcular a distância. Essa técnica é útil na navegação, inclusive para medir a distância até o fundo do mar e identificar elementos ao redor de submarinos.
-
Comparando diferentes sistemas de detecção: O sonar ativo emite um som e recebe seu reflexo, enquanto o sonar passivo apenas recebe e analisa ondas sonoras do ambiente. Esse modo passivo evita denunciar imediatamente a presença de um submarino. O radar emprega ondas eletromagnéticas de rádio e pode ser usado por aviões. O lidar emite laser, realiza varreduras em diferentes direções e permite representar objetos em três dimensões, inclusive ao redor de carros autônomos.
-
Escolhendo os componentes principais: A versão caseira apresentada pelo Manual do Mundo utiliza basicamente um Arduino, um servo motor e um sensor ultrassônico de distância. O sensor mede a distância na direção para a qual está apontado. O servo, comparado a um limpador de para-brisas, gira o conjunto de um lado para o outro. Medições sucessivas em direções diferentes permitem varrer o terreno e desenhar na tela os objetos encontrados.
-
Montando a estrutura física: Arduino e protoboard são fixados sobre papelão com uma camada intermediária que funciona como fita dupla face, evitando aplicar cola quente diretamente nos componentes. O servo motor é preso ao papelão. Uma pequena estrutura também é feita para sustentar o sensor ultrassônico. Seus quatro cabos são instalados, envolvidos com silver tape e presos à estrutura. Por fim, o suporte completo é encaixado sobre o eixo do servo motor.
-
Conectando e preparando o movimento: O sensor ultrassônico possui dois fios de alimentação e dois fios usados para informação, enquanto o servo motor tem dois de alimentação e um de informação. Os pinos empregados estão registrados no código do Arduino disponibilizado com o projeto. Antes de parafusar definitivamente o suporte, um código específico coloca o servo na posição inicial. Com o motor zerado, o sensor pode ser alinhado para ficar apontado corretamente para a frente.
Read in Other Languages (beta)
Share This Summary 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator
Explore More Summaries from Manual do Mundo 📚
Summarize YouTube Videos and Get Video Transcripts with 1-Click
Try YouTube Summary with ChatGPT & Claude or YouTube Transcript Generator